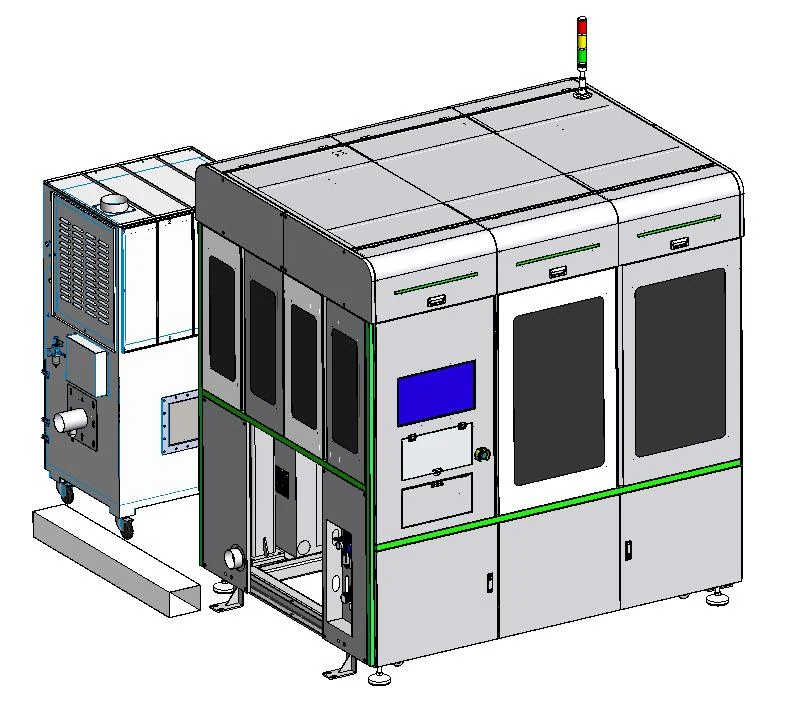
工位 08 · 02 模组堆叠焊接段

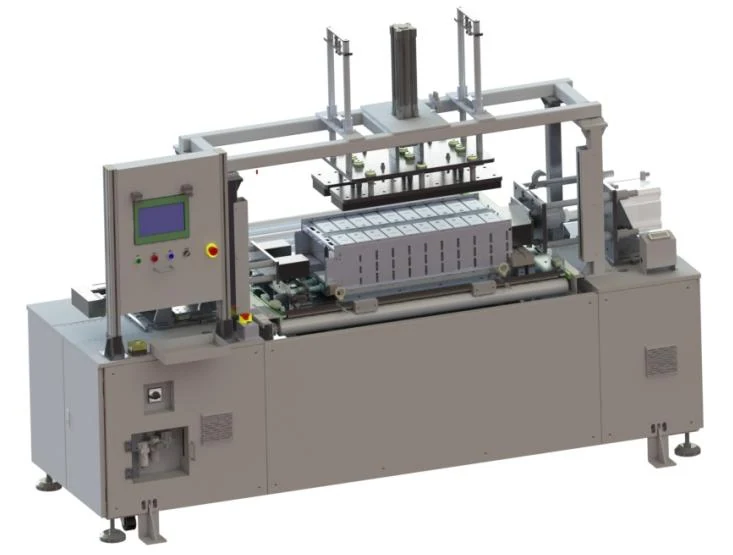
极性检测 / 极柱寻址机

对模组内所有电芯极柱位置拍照寻址与定位。
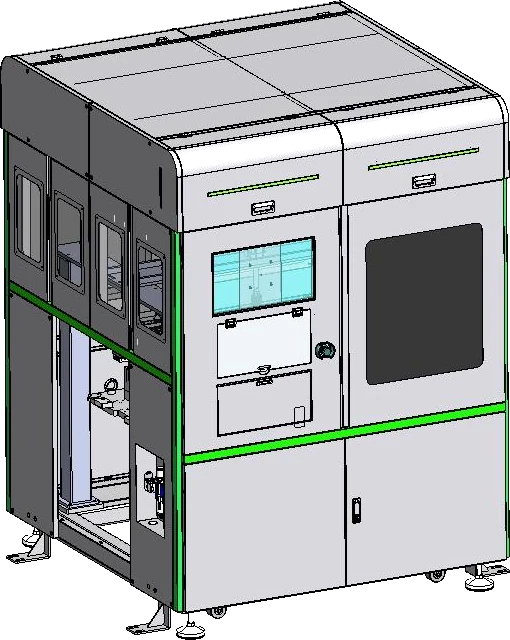
极性检测 / 极柱寻址机
设备渲染图来自方案文件,最终以交付设备为准
运动速度
200–300 mm/s,平稳无抖动
寻址定位精度
≤ ± 0.2 mm

更新于

设备功能

  • 对模组内所有电芯极柱位置拍照寻址与定位。
  • 拍照定位的同时判断模组内各电芯极性。

设备特点

  • 模块化设计,线体集成于设备内部,航插连接便于工艺调整
  • 一套视觉系统同时完成定位与极性检测

工艺流程

  1. 01工装板进站
  2. 02顶升定位扫码
  3. 03极柱拍照寻址 / 判断极性
  4. 04机构复位
  5. 05工装板复位出站

主要参数

运动速度200–300 mm/s,平稳无抖动
寻址定位精度≤ ± 0.2 mm

在产线中的位置

08 模组极柱寻址

01电芯处理段3 人01 电芯整托盘上料 · 人工0102 电芯拆盘机器人 · 自动0203 扫码 / OCV 测试 · 自动0304 NG 剔除 / OK 补料 · 自动0405 电芯翻转配组 · 自动0506 电芯贴胶 · 人工0602模组堆叠焊接段6 人07 模组堆叠挤压 · 半自动0708 模组极柱寻址 · 自动0809 NG 剔除 · 自动0910 CCS 板安装 · 人工1011 汇流排激光焊接 · 自动1112 焊后清洁检查 · 人工1213 模组 EOL 测试 · 自动1314 模组转线 · 人工1403PACK 装配测试段12 人15 液冷板上线 · 人工1516 液冷板气密性测试 · 半自动1617 下箱体导热结构胶涂布 · 自动1718 模组入箱 · 人工1819 PACK 人工组装 · 人工1920 PACK 测试段 · 半自动2021 成品 PACK 下线 · 人工2101电芯处理段3 人01 电芯整托盘上料 · 人工0102 电芯拆盘机器人 · 自动0203 扫码 / OCV 测试 · 自动0304 NG 剔除 / OK 补料 · 自动0405 电芯翻转配组 · 自动0506 电芯贴胶 · 人工0602模组堆叠焊接段6 人07 模组堆叠挤压 · 半自动0708 模组极柱寻址 · 自动0809 NG 剔除 · 自动0910 CCS 板安装 · 人工1011 汇流排激光焊接 · 自动1112 焊后清洁检查 · 人工1213 模组 EOL 测试 · 自动1314 模组转线 · 人工1403PACK 装配测试段12 人15 液冷板上线 · 人工1516 液冷板气密性测试 · 半自动1617 下箱体导热结构胶涂布 · 自动1718 模组入箱 · 人工1819 PACK 人工组装 · 人工1920 PACK 测试段 · 半自动2021 成品 PACK 下线 · 人工21
自动半自动人工21 个工位 · 55 m · 21 人

把 55 米产线,
放进你的厂房。

告诉我们你的电芯规格、模组方案与厂房条件,工程团队将给出布局与配置建议。